

मानकीकृत रैखिक मॉड्यूल के साथ 3-अक्ष कार्टेशियन गैन्ट्री का निर्माण: चरण-दर-चरण इंजीनियरिंग गणना
एक 3-अक्ष कार्टेशियन गैन्ट्री X/Y/Z रैखिक स्थिति प्रदान करने के लिए ऑर्थोगोनल रैखिक मॉड्यूल का उपयोग करता है। ब्रैकट Z अक्ष त्वरण के दौरान पिच, यॉ और रोल गतिशील क्षण उत्पन्न करते हैं। यह आलेख 1000 मिमी से अधिक के स्पैन के लिए मोटर टॉर्क, एक्सट्रूज़न बीम विक्षेपण और ड्रैग चेन रूटिंग के लिए मात्रात्मक गणना वर्कफ़्लो प्रदान करता है।
गतिशील क्षण: पिच, यॉ, कैंटिलीवर जेड पर रोल
गतिशील क्षण पेलोड और त्वरण के तहत गतिमान द्रव्यमान से उत्पन्न होता है।
- पिच क्षण: \\(M_p=m_{कुल} \\cdot a_x \\cdot L_z\\)
- यॉ क्षण: \\(M_y=m_{कुल} \\cdot a_y \\cdot L_z\\)
- रोल क्षण: \\(M_r=F_{घर्षण} \\cdot r_{guide}\\)
- \\(m_{कुल}\\)=गतिमान द्रव्यमान (Z मॉड्यूल + अंत प्रभावक + वर्कपीस); \\(L_z\\)=कैंटिलीवर ओवरहैंग लंबाई।
- सभी क्षण मान अधिकतम त्वरण पर रैखिक मॉड्यूल स्वीकार्य क्षण रेटिंग के भीतर होने चाहिए।
मोटर टॉर्क गणना (जड़ता, सीसा, घर्षण)
कुल आवश्यक टॉर्क:
- \\(\\tau_{कुल}=\\tau_{जड़त्व}+\\tau_{घर्षण}+\\tau_{axial}\\)
- \\(\\tau_{जड़त्व}=I_{कुल}\\cdot\\alpha\\)
- \\(I_{कुल}\\) में मोटर रोटर जड़त्व, बॉल स्क्रू जड़त्व और परावर्तित पेलोड जड़त्व शामिल है।
- निरंतर ड्यूटी के लिए सुरक्षा कारक 1.5 से अधिक या उसके बराबर; हाई-साइकिल पिक-एंड-प्लेस के लिए 2.0 से अधिक या उसके बराबर।
- मोटर चयन से पहले गति-टोक़ वक्र सत्यापित करें।

1000 मिमी+ स्पैन से अधिक एक्सट्रूज़न बीम विक्षेपण
सरल समर्थित बीम के लिए अधिकतम स्थैतिक विक्षेपण सूत्र:
- \\(\\delta_{max}=\\frac{F\\cdot L^3}{48\\cdot E\\cdot I}\\) \\(\\delta_{max}=\\frac{F\\cdot L^3}{48\\cdot E\\cdot I}\\) E=एल्युमीनियम एक्सट्रूज़न का मापांक; मैं जड़त्व आघूर्ण का क्षेत्रफल=करता हूँ।
- सटीक असेंबली अनुप्रयोगों के लिए पूर्ण पेलोड पर सीमा विक्षेपण 0.1 मिमी से कम या उसके बराबर।
- दोहरे समानांतर रैखिक मॉड्यूल अनुभाग जड़ता को बढ़ाकर विक्षेपण को कम करते हैं।
ईएमआई और केबल थकान को रोकने वाली ड्रैग चेन लेआउट
न्यूनतम मोड़ त्रिज्या 7× केबल बाहरी व्यास से अधिक या उसके बराबर
- ईएमआई कपलिंग को कम करने के लिए पावर केबल और एनकोडर केबल को 100 मिमी से अधिक या उसके बराबर अलग करें
- गतिशील और स्थिर दोनों सिरों पर केबल तनाव राहत को ठीक करें
- फुल स्ट्रोक मूवमेंट के दौरान केबल को मुड़ने से बचें
- प्रत्येक 8,000 परिचालन घंटों में ड्रैग चेन निरीक्षण शेड्यूल करें
इंजीनियरिंग चयन चेकलिस्ट
- चरम त्वरण पर पिच/यॉ/रोल क्षणों की गणना करें
- मोटर जड़त्व अनुपात 0.2-5:1 का मिलान करें
- पूर्ण पेलोड और अधिकतम अवधि पर बीम विक्षेपण की गणना करें
- ड्रैग चेन बेंड रेडियस और केबल सेपरेशन लेआउट का चयन करें
- एफएटी के तहत दोहराव की स्थिति के लिए सीपीके को 1.33 से अधिक या उसके बराबर मान्य करें
-
ड्रैग चेन बेंड रेडियस और केबल सेपरेशन लेआउट का चयन करें
-
एफएटी के तहत दोहराव की स्थिति के लिए सीपीके को 1.33 से अधिक या उसके बराबर मान्य करें
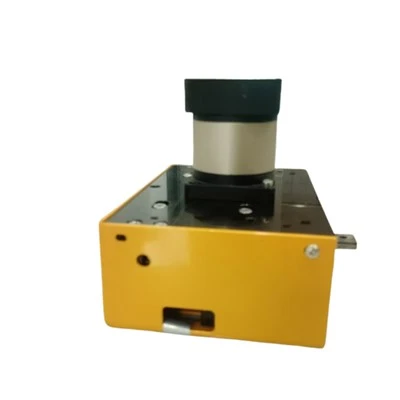
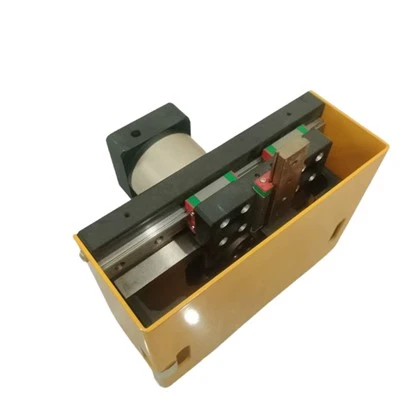
यांगनिंग कार्टेशियन मैनिपुलेटर समाधान क्यों चुनें
यांगनिंग कस्टम के लिए मानकीकृत रैखिक मॉड्यूल की आपूर्ति करती हैपीपीयू और मैनिपुलेटर्स. पूर्व-गणना किया गया यांत्रिक प्रदर्शन डेटा ग्राहक डिज़ाइन चक्र को कम करता है। पूर्ण FAT रिपोर्ट, आयाम निरीक्षण रिकॉर्ड और चक्र परीक्षण डेटा प्रत्येक असेंबली के साथ वितरित किए जाते हैं।
अपने हिस्से के चित्रों के लिए टर्नकी लाइन साइकिल-टाइम सिमुलेशन का अनुरोध करें।
रैखिक मॉड्यूल ड्राइव प्रकार तुलना तालिका
| पैरामीटर | बॉल स्क्रू मॉड्यूल | बेल्ट चालित मॉड्यूल |
|---|---|---|
| repeatability | ±0.005 मिमी | ±0.05 मिमी |
| अधिकतम वेग | 0.8 m/s | 3.5 m/s |
| रखरखाव अंतराल | 10,000 h | 5,000 h |
| सापेक्ष कैपेक्स | उच्च | मध्यम |
| स्वीकार्य गतिशील क्षण | उच्च | मध्यम |
इसके लिए विस्तृत 3D CAD (.STEP) मॉडल डाउनलोड करेंस्लाइड टेबल और रैखिक मॉड्यूल


